
 搜索
 数字报
 深圳号
 投诉举报
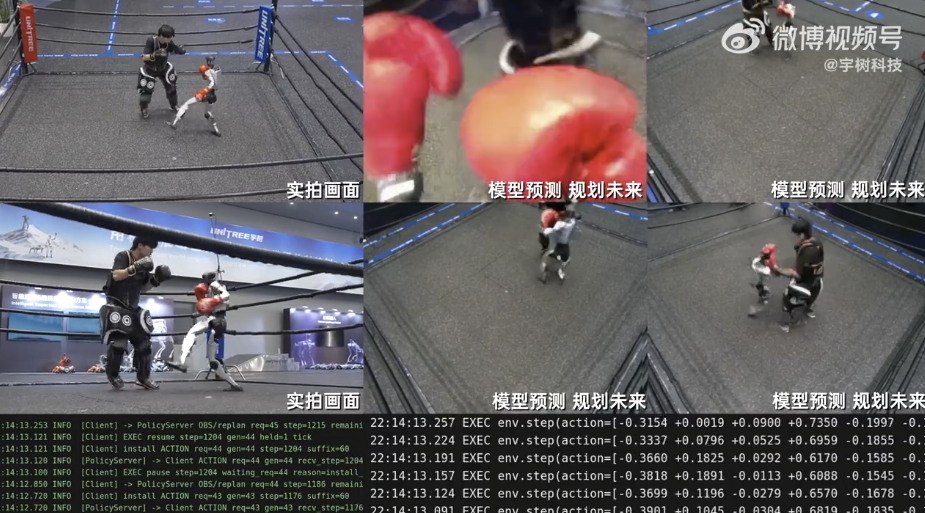
9月7日晚,宇树科技发布视频称,UnifoLM-X2-1.0突破世界-动作大模型瞬时规划、决策和动态交互执行等瓶颈,实现高动态、强交互、实时实现对未来预测和规划,实现人形机器人全自主搏击。验证了世界模型驱动的人形机器人大规模落地部署的基础可行性。
编辑 刘悦凌 审核 吴席平 郑蔚珩 张雪松
9月7日晚,宇树科技发布视频称,UnifoLM-X2-1.0突破世界-动作大模型瞬时规划、决策和动态交互执行等瓶颈,实现高动态、强交互、实时实现对未来预测和规划,实现人形机器人全自主搏击。
9月7日晚,宇树科技发布视频称,UnifoLM-X2-1.0突破世界-动作大模型瞬时规划、决策和动态交互执行等瓶颈,实现高动态、强交互、实时实现对未来预测和规划,实现人形机器人全自主搏击。验证了世界模型驱动的人形机器人大规模落地部署的基础可行性。
编辑 刘悦凌 审核 吴席平 郑蔚珩 张雪松
 读特热榜
 IN视频
 鹏友圈
生活处处有暖意,平凡日常藏温柔!读特全城召集 “温暖记录达人”,邀你记录 2026 深圳的温馨时刻 ,定格市井烟火、凡人善意。 【本期话题】#2026温馨时刻# 【活动时间】即日起‑2026 年 12 月 31 日 【征集内容】 用图文或视频,捕捉身边真实发生的暖心片段:可以是城市里不经意打动你的温情画面,邻里之间彼此关照的小故事,陌生人之间的善意相助,一线工作者与志愿者默默坚守的模样,也可以是生活里任意一件打动你、带给你暖意的真实小事,带话题 #2026温馨时刻# 发布原创内容即可参与。 【奖励说明】 1、单条有效投稿得 100 读特积分; 2、次月筛选前一月优质暖心内容,按内容质量、真实度综合选出若干月度优秀动态,额外获得 500 读特积分; 3、优秀投稿作品有机会在读特客户端进行报道展播。 【读特小记者特别奖励】 1、投稿积分基础分值翻倍; 2、获评月度佳作的作品,加分翻倍,颁发 “深圳温暖记录小使者” 电子证书。 3、小记者特别奖励仅限活动时间结束前,成功报名读特小记者的用户享有。 【读特小记者报名方式】 微信关注 “读特在线” 公众号,回复 “读特小记者” 跟随指引报名。
读特君08-12
假期,是忙碌生活里的“充电”窗口。有人奔赴山海,把风景收进眼底;有人寻觅美食,用烟火抚慰味蕾;有人宅家静享,在松弛中安顿身心。不同的方式,都是在为生活积蓄新能量。 这个国庆,你用什么方式给自己“充电”?来读特乐活,晒出你的假期“充电”瞬间,赢取专属积分奖励! 【本期话题】#国庆假期“充电”计划# 【活动时间】即日起-10月8日零点 【活动礼品】读特积分 【参与方式】在读特客户端带话题 #国庆假期“充电”计划#,发布图文或视频动态,记录国庆假期日常。内容题材不限,分享专属假日乐趣。 📌内容要求 ✅基础有效投稿(每条可获100积分) 1. 发布时带上指定话题; 2. 原创实拍图文/视频,内容积极合规,贴合假期充电主题。 🌟优质内容标准(额外奖励1000积分,共选10条) 满足基础要求前提下: 1. 紧扣“假期充电”主题,带有个人感悟,不只是简单打卡流水账; 2. 视角有特色,内容真实有温度; 3. 画面清晰干净(图文高清;视频稳定、声音清楚); 4. 文案充实走心,不简短凑数。 ❌不计入有效投稿、无法评优:搬运网图、重复发布、内容空洞、画面模糊、广告及违规内容。 【兑奖方式】凡参与话题活动的用户,每条有效动态可获得100积分;我们将根据投稿内容创意、画面质感、文字内容等综合质量筛选10条优质内容,优质内容用户将额外奖励1000积分。活动结束后一个工作周内完成评选,并统一下发积分。
读特君09-30
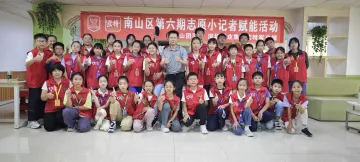
第六期小记者赋能活动摄影技巧与实战课程报道 2026年7月21日,南山志愿者联合会内热闹非凡,第六期小记者赋能活动——“摄影技巧与实战”如期举行。现场井然有序,各小队分工明确:有的负责签到引导,有的整理红马甲,有的布置会场。 活动伊始,主讲人戴世聪老师登台,从基础运镜讲到短视频拍摄技巧,并手把手教授连拍、自拍杆等工具的使用,大家跃跃欲试。随后进入户外采风环节,各小队移步中山公园,将理论付诸实践。 午休后,下午课程继续升温。剪辑老师拆解视频后期要点,干货满满。接着,大家围绕“如何做好一名志愿者”的主题,各小组展开情景拍摄实战:有的掌镜,有的演绎情景剧,有的负责旁白,配合默契。拍摄完成后,各组聚在一起剪辑成片。 随着最后一帧画面定格,镜头里满是欢笑与收获,这场充实的赋能活动圆满落下帷幕。#南山志愿者读特小记者站#
读特小记者陈灏锐07-21
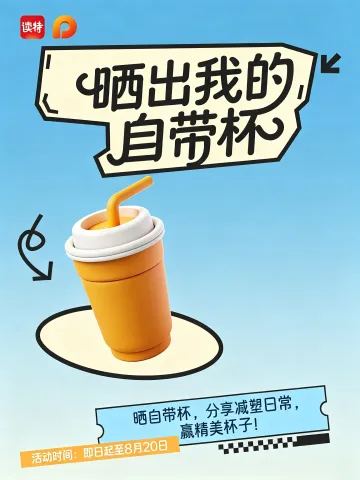
深圳“自带杯减塑”行动持续升温,一只小小的自带杯,装下的不只是咖啡,更是深圳人对城市、对环境的温柔和保护。如今越来越多咖啡馆、茶饮店加入减塑行动,用一杯优惠,回应每一份坚持环保的选择。 你有专属自带杯吗?是逛展时收获的限定款,是日常通勤的贴心伙伴,还是藏着故事的小众好物?你又因自带杯,省下过多少一次性浪费? 即日起至8月20日,来读特乐活发布图文动态,带上话题 #晒出我的自带杯#,分享你的环保小日常,我们将选出10位幸运鹏友,送出精美环保咖啡杯一个! 【本期话题】#晒出我的自带杯# 【活动礼品】环保自带杯一个 【活动时间】即日起至8月20日 【参与方式】带话题发布动态,我们将选出10条优质动态,为发布用户送出对应礼品 【温馨提示】中奖用户将收到读特短信,请您留意并及时填写收件信息,逾期失效,不予补发。
读特君07-31
下大雨,这群小孩跑去干啥? 7月20日,上午下雨,可有一群小孩走去深圳新媒体大厦,他们是谁?他们去干嘛? 原来,他们是南山区志愿小记者站与读特客户端第六期志愿小记者的学员。今天他们将在新媒体大厦了解记者的工作并学习如何撰写新闻稿。 上午,赵老师给大家讲解了记者的工作,赵老师讲课幽默风趣,随时都能引起笑声。课上,老师提到,记者,是全世界最危险4种工作之一。另外,老师还提到记者不放假,并且全天24小时准备工作,是特殊工种之一。 下午,老师给大家讲解了如何撰写通讯稿。例如采访后的新闻稿需要的流程:首先准备好要采访的问题,确认采访时间,确认采访对象;其次,倾听受访者,偶尔追问一些问题,记录关键词,还要尊重受访对象;最后,筛选出主要的内容,根据这些内容写出初稿,最后修改通讯稿。 明天,小记者们将前往中山公园学习拍摄剪辑,敬请关注明日报道。#南山志愿者读特小记者站#
李昂07-21


首页
 报料

 iPhone客户端
 安卓客户端
